マイページ
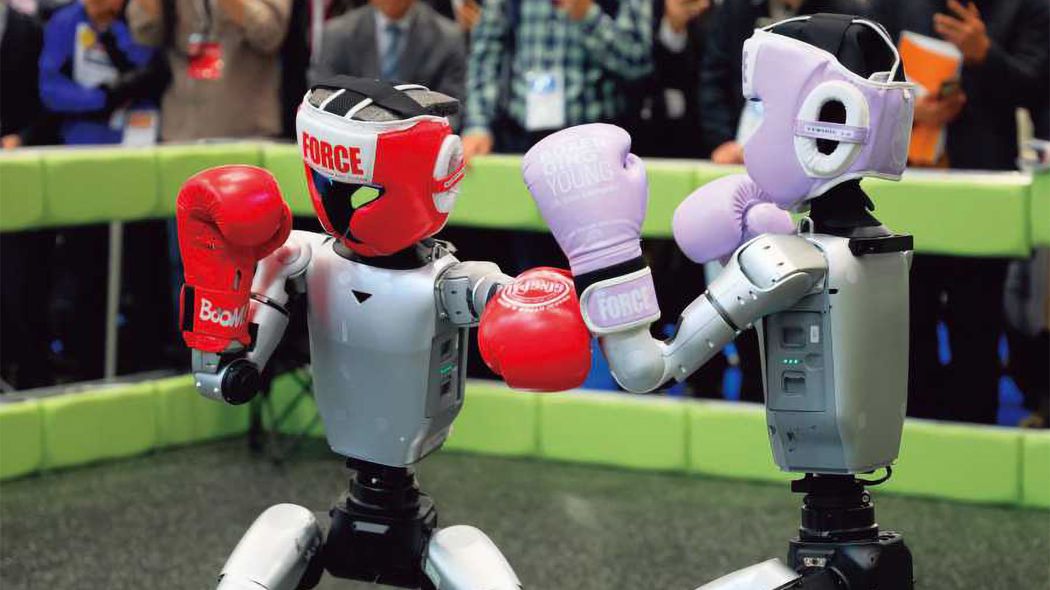







最新のヒト型ロボには仕事を任せられる
2026年4月、北京で開かれたハーフマラソン大会で、中国のチームが開発したヒト型AIロボットが50分26秒で完走しました。人間の男子世界記録(57分20秒)を上回るタイムです。前年大会の優勝タイムは約2時間40分でしたから、わずか1年で驚異的に縮まったことになります。
ヒューマノイドの開発競争は、グローバルに激化しています。中国のユニツリー・ロボティクス(※1)はすでに二足歩行型ロボットを1万台以上出荷し、上場も果たしました。「AIがロボットにのれば、人間の仕事を任せられる」と多くの人が気づき、この2年ほどで企業の参入が一気に増えたのです。
日本は、かつてヒト型ロボット開発で先行していました。二十数年前には、ホンダの「ASIM」やソニーの「QRIO」が、歩く・走る・ボールを蹴る・階段を上るといった動作を一通り実現しています。ただ、彼らは市場をつくることができなかった。人の声も文字もわからず、物もうまく扱えない。人々が期待する「仕事」ができなかったからです。ASIMOは22年に開発を終了しています。
そこに現れたのが、ヒト型AIロボットを含む「フィジカルAI」です。フィジカルAIは、自ら周囲の状況を確認し、判断ができる点において、従来のロボットとは決定的に違います。
なぜ「ヒト型」の開発がブームなのか。理由は3つあります。1つ目は、人間の環境で働けること。従来の産業用ロボットは、同じ作業を正確に素早く繰り返すのが本分で、工場では作業環境のほうをロボットに合わせてつくり込んできました。しかしヒト型ならば、人間のための場所――レストラン、図書館、空港などでも働けます。
2つ目は、汎用性です。作業を一つだけ取り出せば、ヒト型である必要はゼロ。しかし「どんな作業もマルチにこなす」ことを求めると、ヒト型が有力な選択肢になります。人間の姿にしておけばさまざまな作業ができることを、私たちは自らの体をもって知っているからです。
3つ目は、教えやすさです。走る、跳ぶといった下半身の動きは、シミュレーションの中でロボット自身に何度も試行させれば勝手に上達します。ところが腕を使う作業は、人間が直接操縦して手本を見せ、操縦データを積み上げて再現できるように教える必要がある。ロボットもヒトの姿をしているほうが教えやすく、効率がよいのです。
中国はなぜロボットの「脚」を鍛えるのか
ヒト型ロボットを実際に使う段階では、マラソンやダンスよりも、上半身を使った作業のほうが重要です。フィジカルAIを手掛ける米国のスタートアップ企業の多くは、洗濯物を畳む、料理をするといった上半身の実演に力を注いでいます。私たちの研究室が16年にタオルを畳むデモを成功させたのも、この「手」の問題に長く取り組んできたからです。
ただ、中国企業が「走る」機能を誇示するのには固有の意味があります。ロボットの脚が進化すると、人が容易には行けない厳しい場所でも動ける可能性が出てきます。暑すぎる屋外や、被災地で働くこともできるでしょう。
その中国の強みは、明確に「ハードウエア」にあります。中国は国策としてロボットや家電を強化しており、必要な部品が高速かつ簡単に手に入るサプライチェーンを整えている。国のトップが「これだ」と決めれば、企業は一気にその方向へ動きます。個々の技術の強さだけでなく、作って・試して・壊して・作り直すというサイクルを猛スピードで回せるのです。よく似たロボットが各社から次々に現れるのも、マラソンのタイムが1年で大きく縮んだのも、この仕組みの産物といえます。

ここから先は有料会員限定です。
登録すると今すぐ全文と関連記事が読めます。
- 広告最小化で快適な閲覧
- 雑誌『プレジデント』が最新号から読み放題
- ビジネスに役立つ学びの動画が見放題
- 会員限定オンラインイベント
検索時にプレジデントオンラインに関連する記事が表示されます